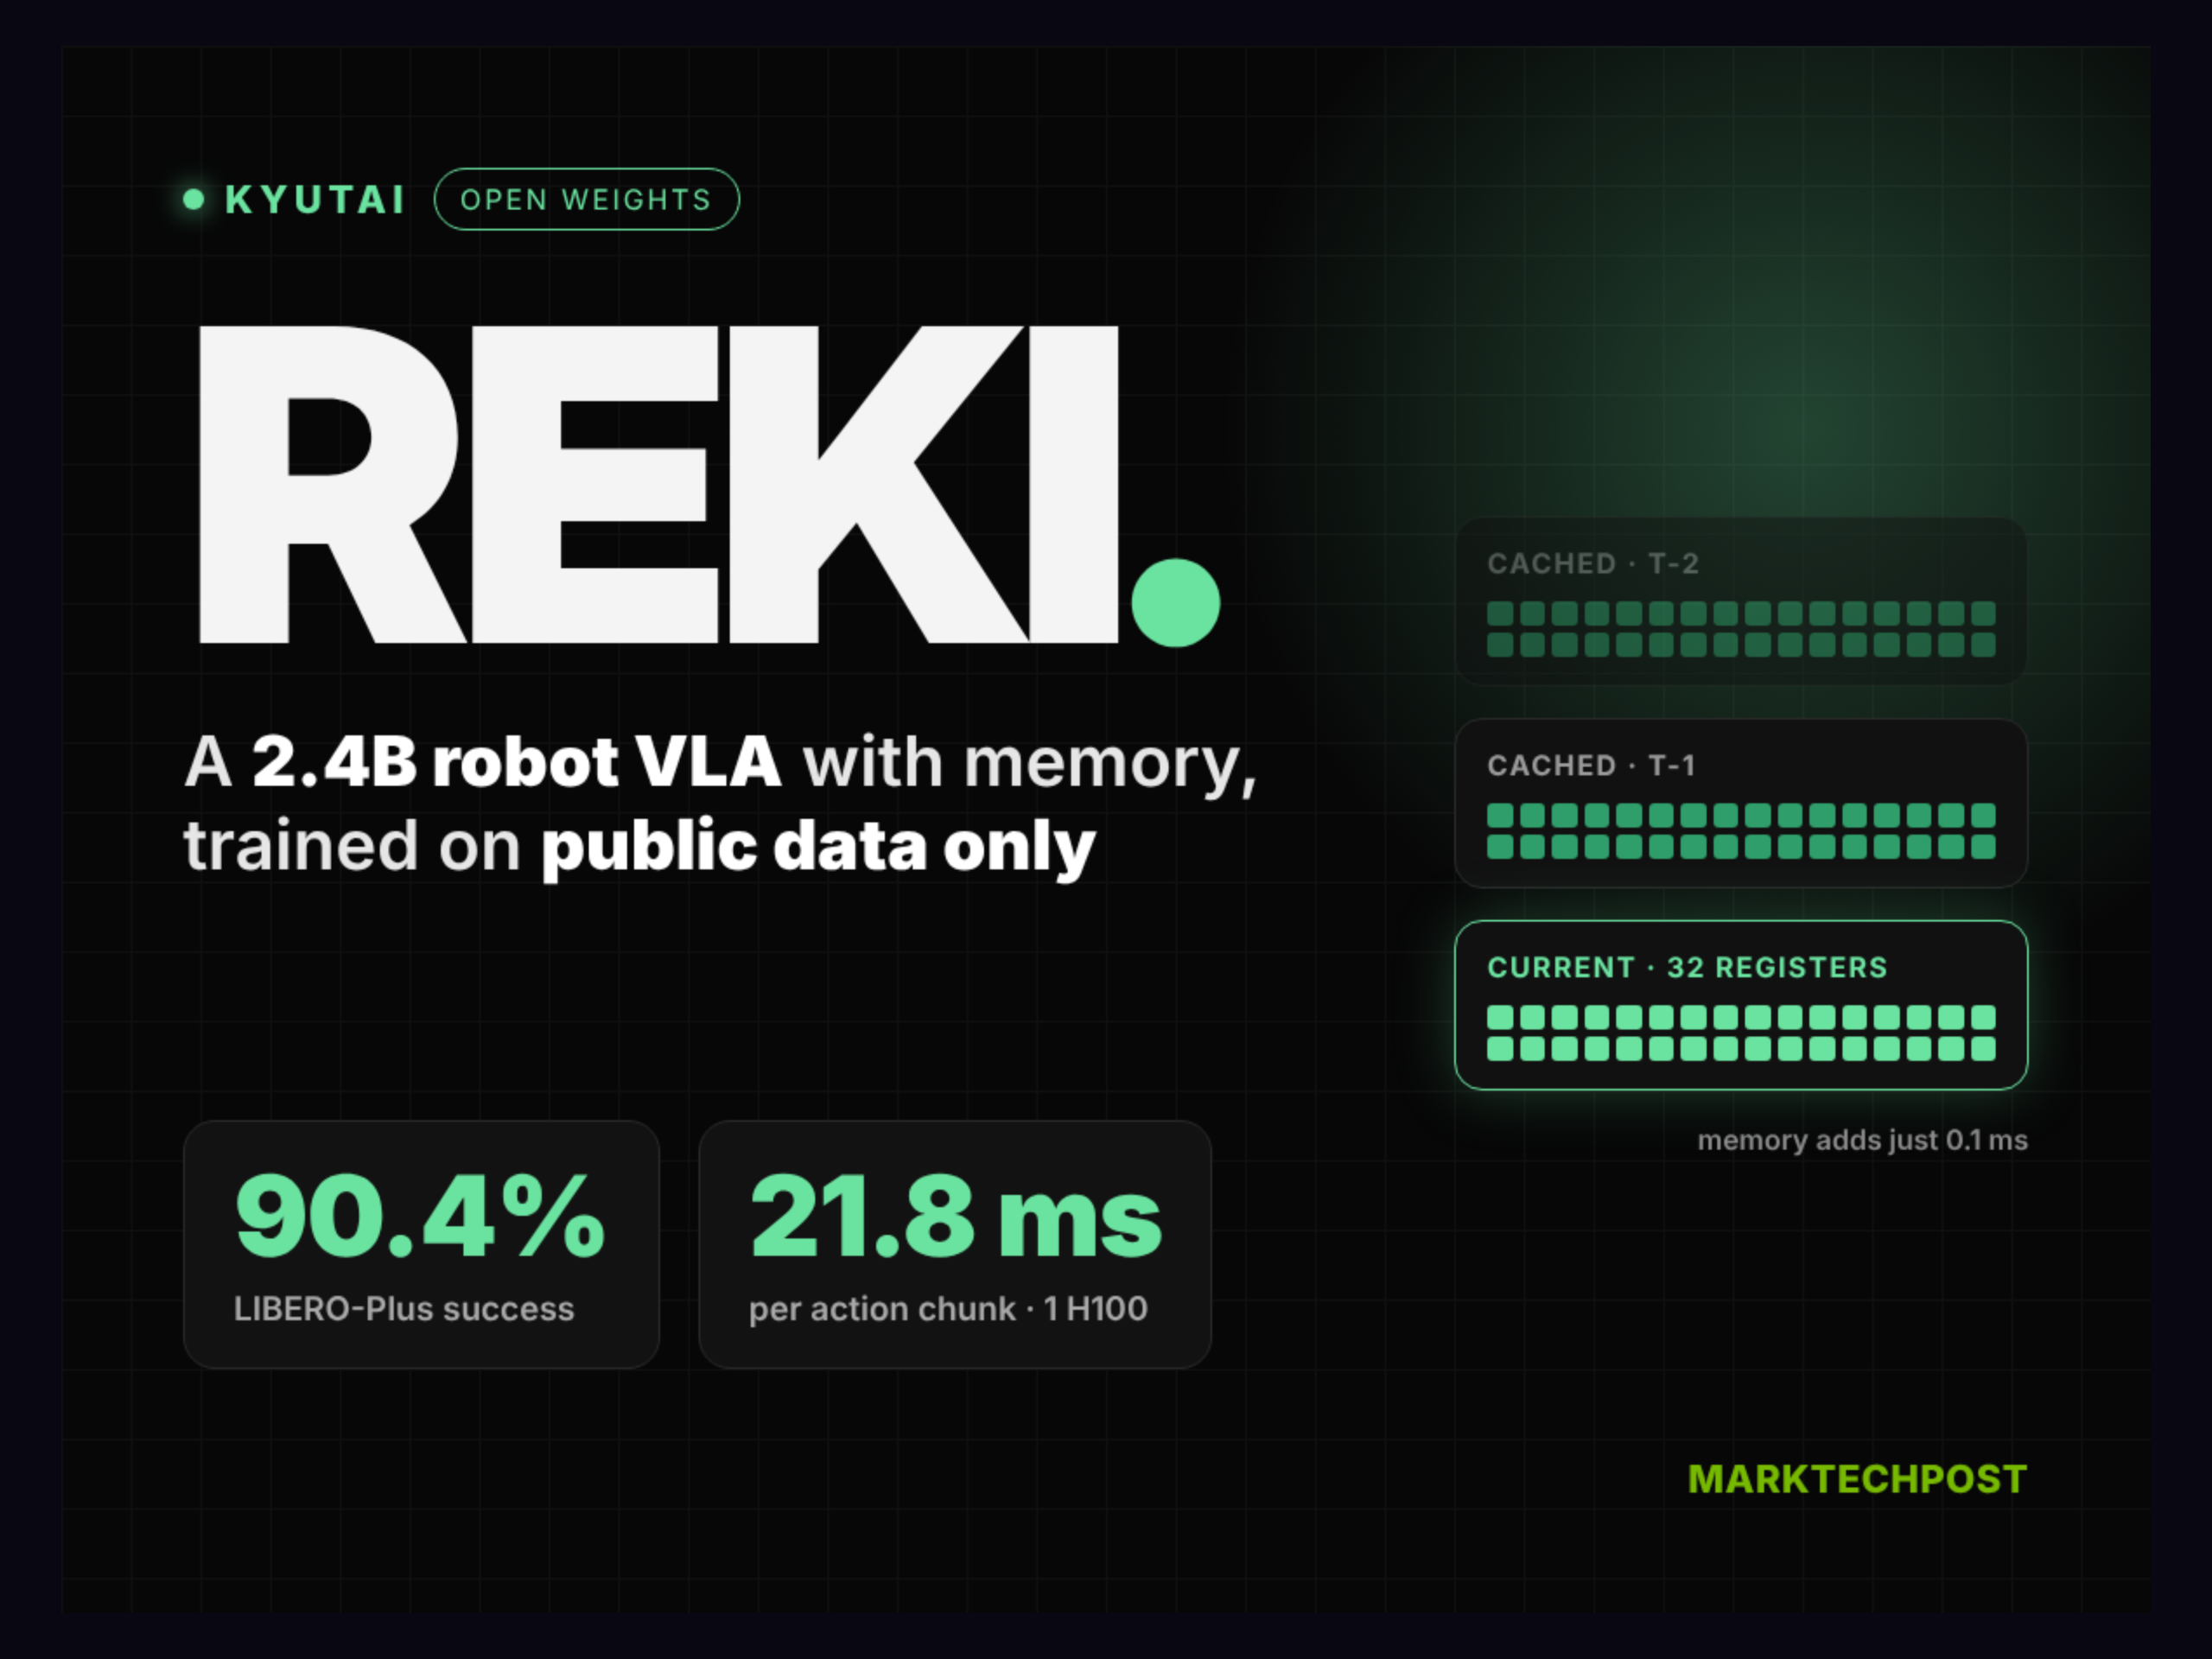
Segun MarkTechPost (AI/ML News), investigadores de Kyutai, en colaboración con Inria y École des Ponts, han presentado REKI, un modelo de visión-lingüística-acción (VLA) diseñado para ejecutar tareas de manipulación en robots. Este sistema, con 2.4 mil millones de parámetros, se entrena exclusivamente con datos públicos y incorpora una memoria eficiente que recuerda las tres últimas imágenes, separadas por un segundo. La estructura del modelo combina un backbone de 2.2 mil millones de parámetros basado en Qwen3.5-2B con un especialista de acción de 200 millones de parámetros que genera secuencias de acciones mediante una técnica de matching de flujo, aplicada en 10 pasos de Euler. Los estados del robot y el tiempo de flujo ingresan a través de una normalización adaptativa RMSNorm, mientras que cada configuración de estado del robot posee una pequeña red MLP personalizada.
La innovación de REKI radica en su forma de gestionar la memoria. Mientras que la mayoría de los modelos de visión-lingüística operan únicamente sobre el marco actual, REKI integra una memoria dentro del módulo de acción. Antes de que cada marco se procese, se almacenan 32 tokens aprendidos que actúan como registros. Estos registros se comunican con el prompt y la imagen actual, y también se comparan entre sí con los registros de imágenes previas. Importante: estos registros no acceden a los tokens de acción, lo que los hace dependientes únicamente de observaciones visuales, sin necesidad de usar datos de tiempo o estado del robot. Esta arquitectura evita costos de entrenamiento y permite una ejecución más ligera y eficiente.
Los resultados de pruebas muestran que REKI alcanza el mejor desempeño entre modelos de visión-lingüística entrenados en datos públicos en los benchmarks LIBERO-Plus y RoboTwin Clean2Rand. En LIBERO-Plus, obtiene un 90.4% de precisión, siendo la puntuación más alta en la comparación del equipo. Sin embargo, en RoboCasa365, su rendimiento cae al 38.4%, frente a 57.4% en el modelo Xiaomi-Robotics-1. La evaluación se realizó en una GPU NVIDIA H100, con un tiempo de ejecución de 21.8 milisegundos por bloque de acción, usando dos cámaras de 256×256. Los pesos están disponibles en formato BF16, sin versiones cuantizadas anunciadas.
Para el lector peruano, este avance en inteligencia artificial no solo representa una mejora técnica en robótica industrial, sino también un indicador de cómo las soluciones de IA se vuelven más accesibles y eficientes. Aunque aún se aplican principalmente en entornos de laboratorio, el modelo de REKI podría inspirar el desarrollo de sistemas que automatizan tareas en sectores como logística, manufactura o servicios. En un contexto donde el crecimiento de la productividad es clave, entender cómo se construyen estos modelos permite a empresarios y emprendedores evaluar futuras inversiones en tecnologías autónomas. No se trata solo de robots que hacen tareas, sino de sistemas que aprenden, se adaptan y operan con eficiencia, sin necesidad de grandes recursos computacionales.